




 配送


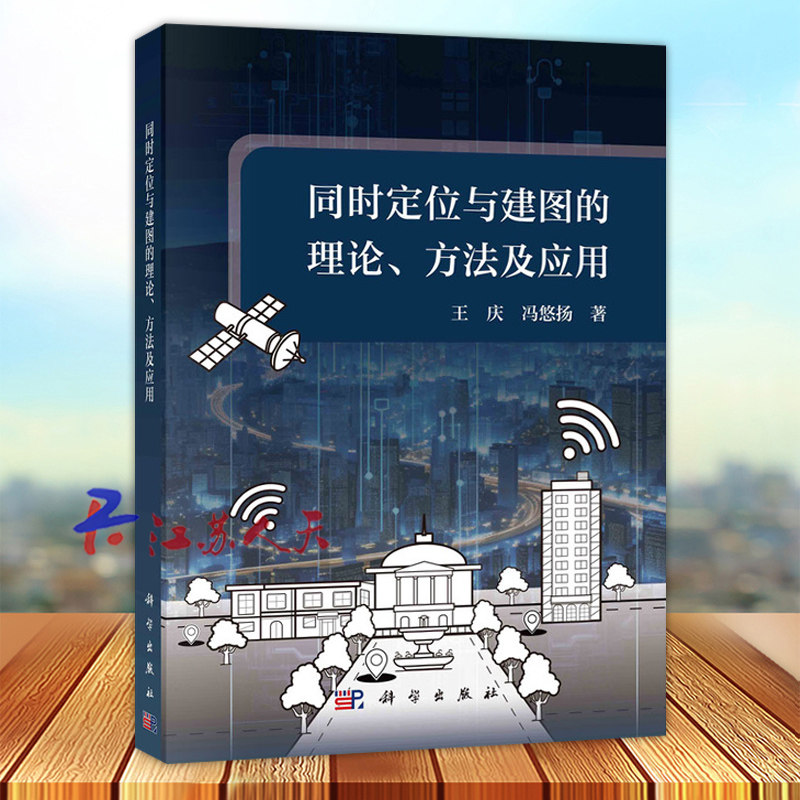
【簡體書】同時定位與建圖得理論、方法及應用王慶馮悠揚9787030740175【臺灣高等教育出版社】路添市的詳細資訊
全館滿300發貨
全館滿300發貨
*物品所在地若為中國大陸均為代購商品
*標題下方 「數量:庫存xx件」 非實際在台庫存
*完成訂單後正常情形下約兩周可抵台。
印行年月:202309*若逾兩年請先於露露通洽詢存貨情況,謝謝。
台灣(台北市)在地出版社,每筆交易均開具統一發票,祝您中獎最高1000萬元。
書名:同時定位與建圖的理論、方法及應用
ISBN:9787030740175
出版社:科學
著編譯者:王慶 馮悠揚
頁數:280
所在地:中國大陸
書號:1581291
可大量預訂,請先連絡。
內容簡介
本書對同時定位與建圖(SLAM)的理論、方法及應用進行了全面的介紹。本書涵蓋了基礎理論、激光和視覺SLAM演算法及產業應用三個方面內容。本書還通過線上資源提供代碼和豐富的補充材料,以幫助讀者更細緻地掌握SLAM的技術要領。
作者簡介
王慶,東南大學首席教授,博士生導師,國家自然科學基金委創新研究群體「自主無人系統協同控制理論及應用」項目主要成員,科技部重點領域創新團隊牽頭人,中組部「萬人計劃」科技創新領軍人才。研究領城為智慧城市時空信息智能採集、頂層規劃設計及可視化、高精度位置監測以及室內外多模融合定位新技術、新理論及工程應用。獲國家科學技術進步二等獎1項(第一完成人,2018年度)。近年來先後帶領團隊承擔國家科技支撐計劃項目、國家重點研發計劃項目以及國家自然科學基金項目等數項國家科研項目。發表論文一百余篇,出版專著6部。
目錄
前言
第1章 緒論
1 1 基於激光的SLAM系統
1 1 1 發展歷程
1 1 2 挑戰和未來發展方向
1 2 基於視覺的SLAM系統
1 2 1 發展歷程
1 2 2 未來發展方向
1 3 基於多感測器融合的SLAM系統
1 3 1 多感測器標定
1 3 2 激光和視覺融合
1 3 3 未來發展方向
參考文獻
第2章 SLAM基礎演算法
2 1 視覺「本資訊為台灣高等教育出版 社露 天賣 場所有,請前往本社賣場訂購,商用複製必究。」與激光SLAM演算法
2 1 1 視覺SLAM演算法
2 1 2 激光SLAM演算法
2 1 3 IMU演算法
2 2 狀態估計模型
2 2 1 卡爾曼濾波
2 2 2 粒子濾波
2 2 3 非線性優化
參考文獻
第3章 SLAM相關數學知識
3 1 非線性優化方法
3 1 1 基本方法介紹
3 1 2 高斯-牛頓法
3 1 3 L-M方法
3 1 4 Dog-leg法
3 2 非線性優化中的求導方法
3 2 1 SLAM後端非線性優化
3 2 2 自動求導
3 2 3 解析導數
3 2 4 代數導數
3 3 參數化方法
3 3 1 旋轉矩陣
3 3 2 歐拉角
3 3 3 四元數
3 4 誤差的定義和位姿的三種物理含義
3 4 1 SLAM誤差定義
3 4 2 位姿的三種物理含義
參考文獻
第4章 感測器標定
4 1 視覺感測器標定方法
4 1 1 相機模型
4 1 2 單目相機標定方法
4 1 3 多目相機標定方法
4 1 4 標定開源工具
4 1 5 基於三維標定板的相機內參標定新方法
4 2 視覺-激光外參標定
4 2 1 現有激光-相機外參標定方法
4 2 2 基於三維標定板的自動外參標定方法
4 3 GNSS-IMU-視覺外參標定方法
4 3 1 視覺-IMU標定方法
4 3 2 GNSS/INS-激光雷達/相機外參標定方法
參考文獻
第5章 視覺SLAM方法
5 1 基於李群李代數的ICP總體最小二乘方法
5 1 1 研究內容概述
5 1 2 基於李群李代數的總體ICP演算法
5 1 3 基於向量的坐標解算方法
5 1 4 實驗結果
5 2 基於穩定框架下的PnP方法
5 2 1 研究內容概述
5 2 2 歸一化PnP演算法
5 2 3 實驗結果
5 3 不依?的位姿圖優化方法
5 3 1 研究內容概述
5 3 2 增量式PGO演算法
5 3 3 實驗結果
參考文獻
第6章 激光SLAM方法
6 1 現有激光SLAM演算法
6 2 特徵點提取與匹配
6 3 基於體素的平面檢測方法
6 3 1 平面匹配
6 3 2 多邊形邊界估計
6 3 3 平面參數更新方法
6 3 4 激光曲率的檢測結果
6 3 5 基於三次增長法的平面檢測結果
參考文獻
第7章 多感測器融合的SLAM方法
7 1 GNSS定位原理與方法
7 1 1 GNSS定位基本原理
7 1 2 GNSS定位性能評價
7 1 3 GNSS定位與SLAM的坐標系統
7 2 多感測器松耦合/緊耦合方法
7 2 1 Visual-IMU組合模型
7 2 2 LiDAR-IMU組合模型
7 3 激光-視覺的融合方法
7 3 1 優化方法
7 3 2 基於平面投影的可視化方法
7 4 激光-視覺-GNSS-IMU融合方法
7 4 1 融合框架
7 4 2 基於因子圖優化的狀態估計
參考文獻
第8章 SLAM系統典型應用
8 1 SLAM技術在變電站巡檢中的應用
8 1 1 背景介紹
8 1 2 解決方案
8 1 3 測試結果
8 2 SLAM技術在村鎮土地調查中的應用
8 2 1 村鎮用地信息獲取的特點
8 2 2 村鎮用地信息獲取的SLAM技術模式
8 2 3 基於空地協同的用地信息獲取方法
8 2 4 基於空地協同的點雲配准與三維重建
8 2 5 實驗設計與分析
8 2 6 展望
8 3 SLAM技術在城市綠化智能管護中的應用
8 3 1 背景介紹
8 3 2 城市綠化智能管護系統組成
8 3 3 系統功能及性能
8 3 4 系統測試結果分析
8 3 5 應用前景
8 3 6 小結
參考文獻
詳細資料或其他書籍請至台灣高等教育出版社查詢,查後請於露天露露通告知ISBN或書號,我們即於露天上架。
商品備註・物品狀況:全新・最新關注時間:2026-09-03
![華通書坊]教育研究法(20版) 王文科, 王智弘五南9786263935785 | 蝦皮購物](https://down-tw.img.susercontent.com/file/tw-11134216-7r98s-ll8ythw5bba9bb "華通書坊]教育研究法(20版) 王文科, 王智弘五南9786263935785 | 蝦皮購物")







暢銷商品排行榜


查看此商品的人也看了以下商品
-
 我的商店庫存: 449含稅5772元
-
 我的商店庫存: 437含稅3535元
-
 我的商店庫存: 227含稅903元
-
 我的商店庫存: 325含稅4209元
-
 我的商店庫存: 277含稅5194元
附近賣場的商品

顧客評論
推薦度 4.4分
目前有 188則評論。